ROS MCP Server
by robotmcp (community) ROS, ROS2, Claude Desktop, Claude Code, OpenCode
MCP-сервер, соединяющий языковые модели (Claude, GPT, Gemini) с реальными роботами через ROS — двусторонняя связь: публикация/подписка на топики, вызов сервисов, чтение сенсоров в реальном времени. Демонстрации включают управление роборукой, взявшей банку колы из холодильника, и квадропедом Unitree Go2.
Запросы к данным робототехники, дронов и IoT на естественном языке через MCP-сервер, с интеллектуальным edge-пайплайном сокращения …
MCP-сервер для доступа к актуальной документации библиотек прямо в контексте LLM. Вместо устаревших обучающих данных — …
Официальный MCP от команды Chrome DevTools: дает AI-агентам полный доступ к инструментам разработчика браузера. Автоматизация через …
Официальный MCP-сервер от Microsoft для управления браузером через Playwright. Использует accessibility tree вместо скриншотов — быстрее, …
# Claude Desktop — claude_desktop_config.json:
{ "mcpServers": { "ros-mcp": { "command": "uvx", "args": ["ros-mcp-server"] } } }

# Claude Code (CLI):
claude mcp add ros-mcp -- uvx ros-mcp-server

# OpenCode — ~/.config/opencode/opencode.json:
{ "mcp": { "ros-mcp": { "type": "local", "command": ["uvx", "ros-mcp-server"] } } }
ROS MCP Server 🧠⇄🤖




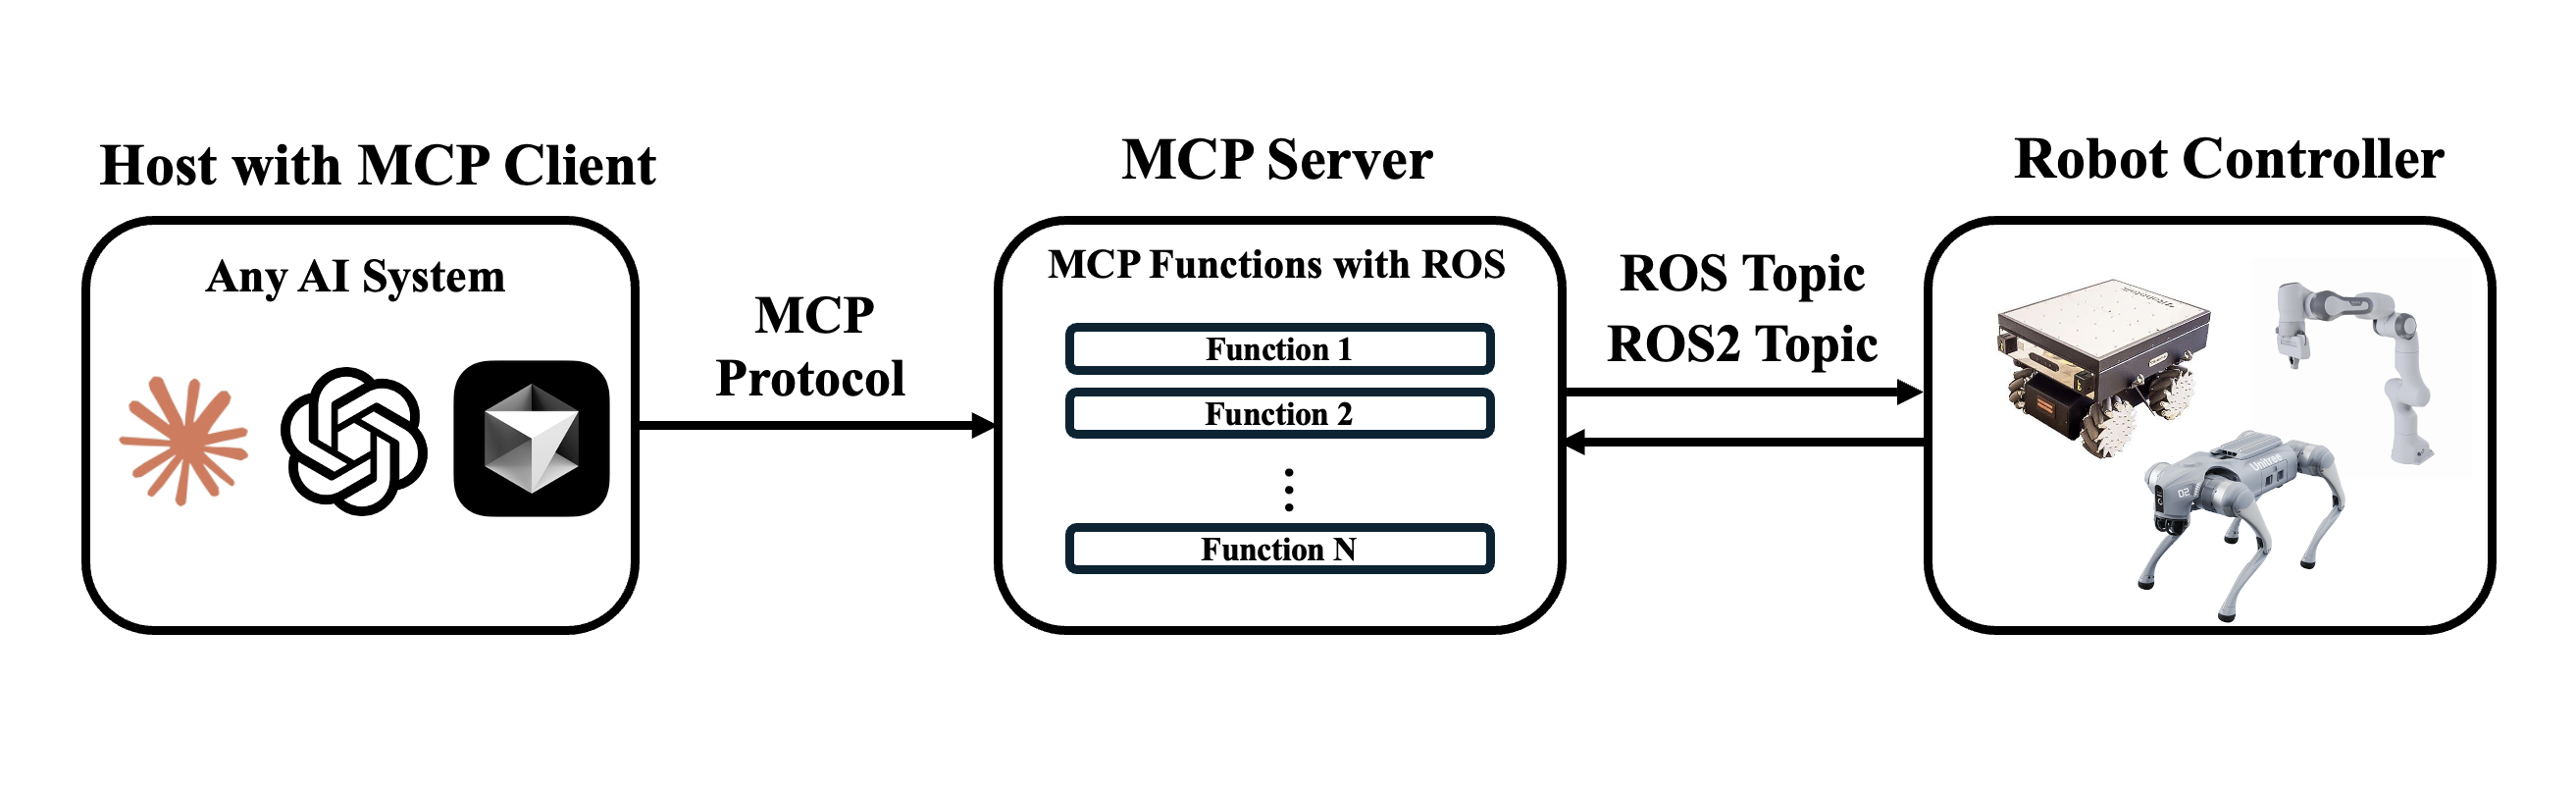
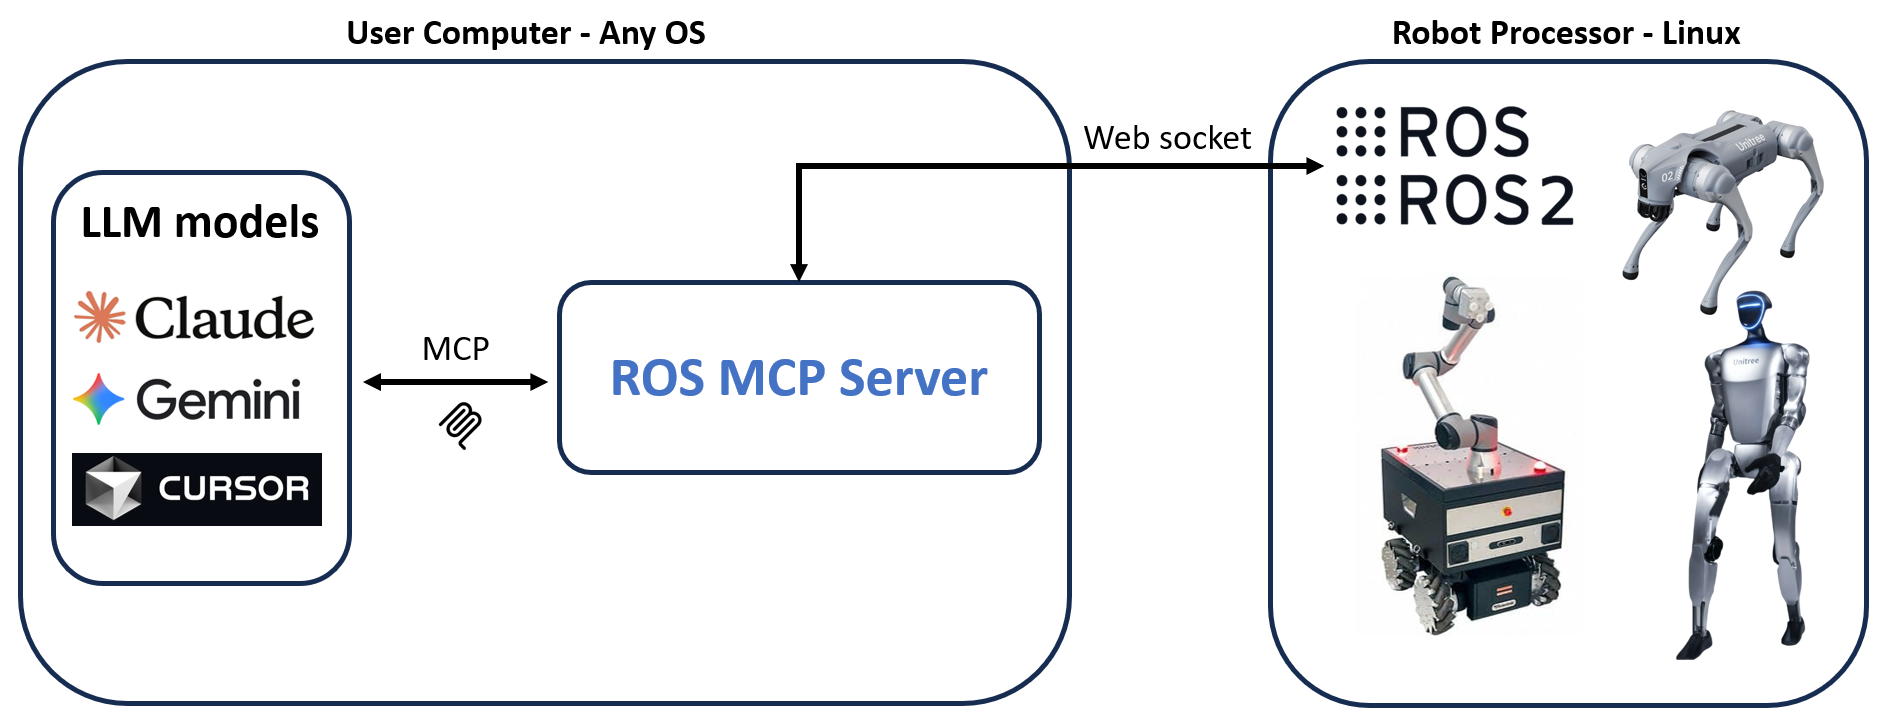
ROS-MCP-Server связывает большие языковые модели (такие как Claude, GPT и Gemini) с роботами, обеспечивая двунаправленное общение без изменений в существующем исходном коде робота.
Почему ROS-MCP?
- Без изменений в исходном коде робота → просто добавьте узел
rosbridgeв вашу существующую настройку ROS. - Настоящее двухстороннее общение → LLM могут управлять роботами и наблюдать за всем происходящим на роботе.
- Полный контекст → публикация и подписка на темы, вызов сервисов и действий, установка параметров, чтение данных с датчиков и мониторинг состояния робота в реальном времени.
- Глубокое понимание ROS → направляет LLM для обнаружения доступных тем, сервисов, действий и их типов (включая пользовательские), что позволяет использовать их с правильным синтаксисом без ручной настройки.
- Работает с любым клиентом MCP → построен на открытом стандарте MCP, поддерживая Claude Code, Codex CLI, Gemini CLI, Claude Desktop, ChatGPT, Cursor и другие.
- Работает с любыми версиями ROS → совместим с ROS 2 (Jazzy, Humble и другими) и дистрибутивами ROS 1.
🎥 Примеры в действии
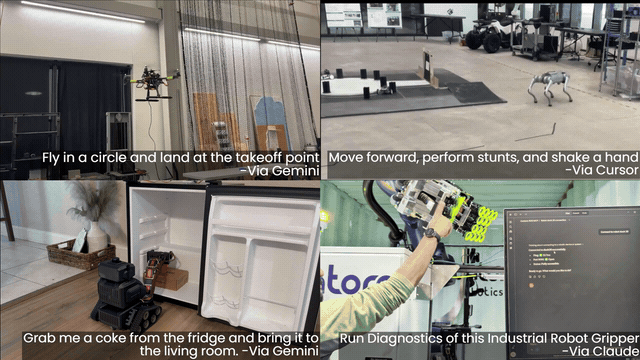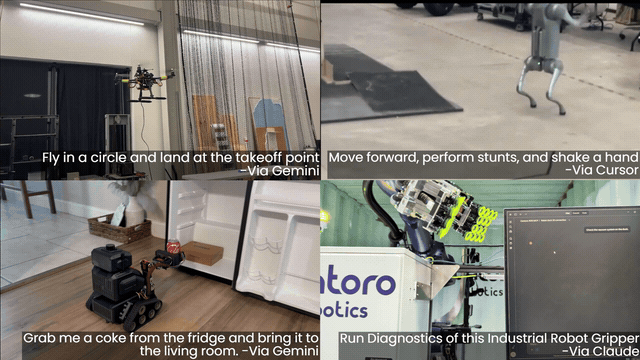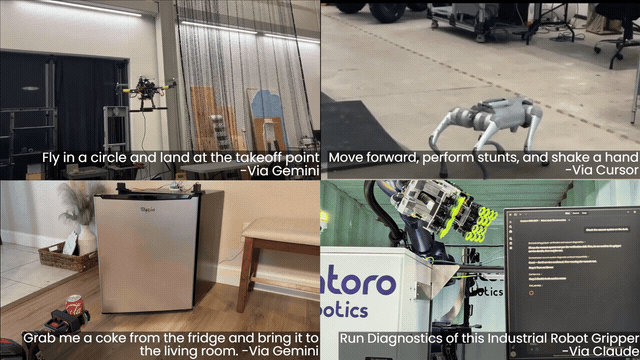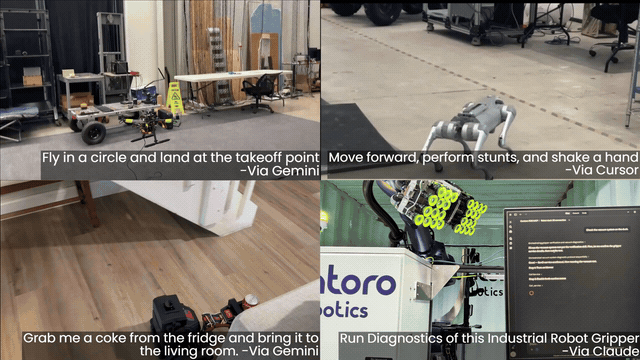
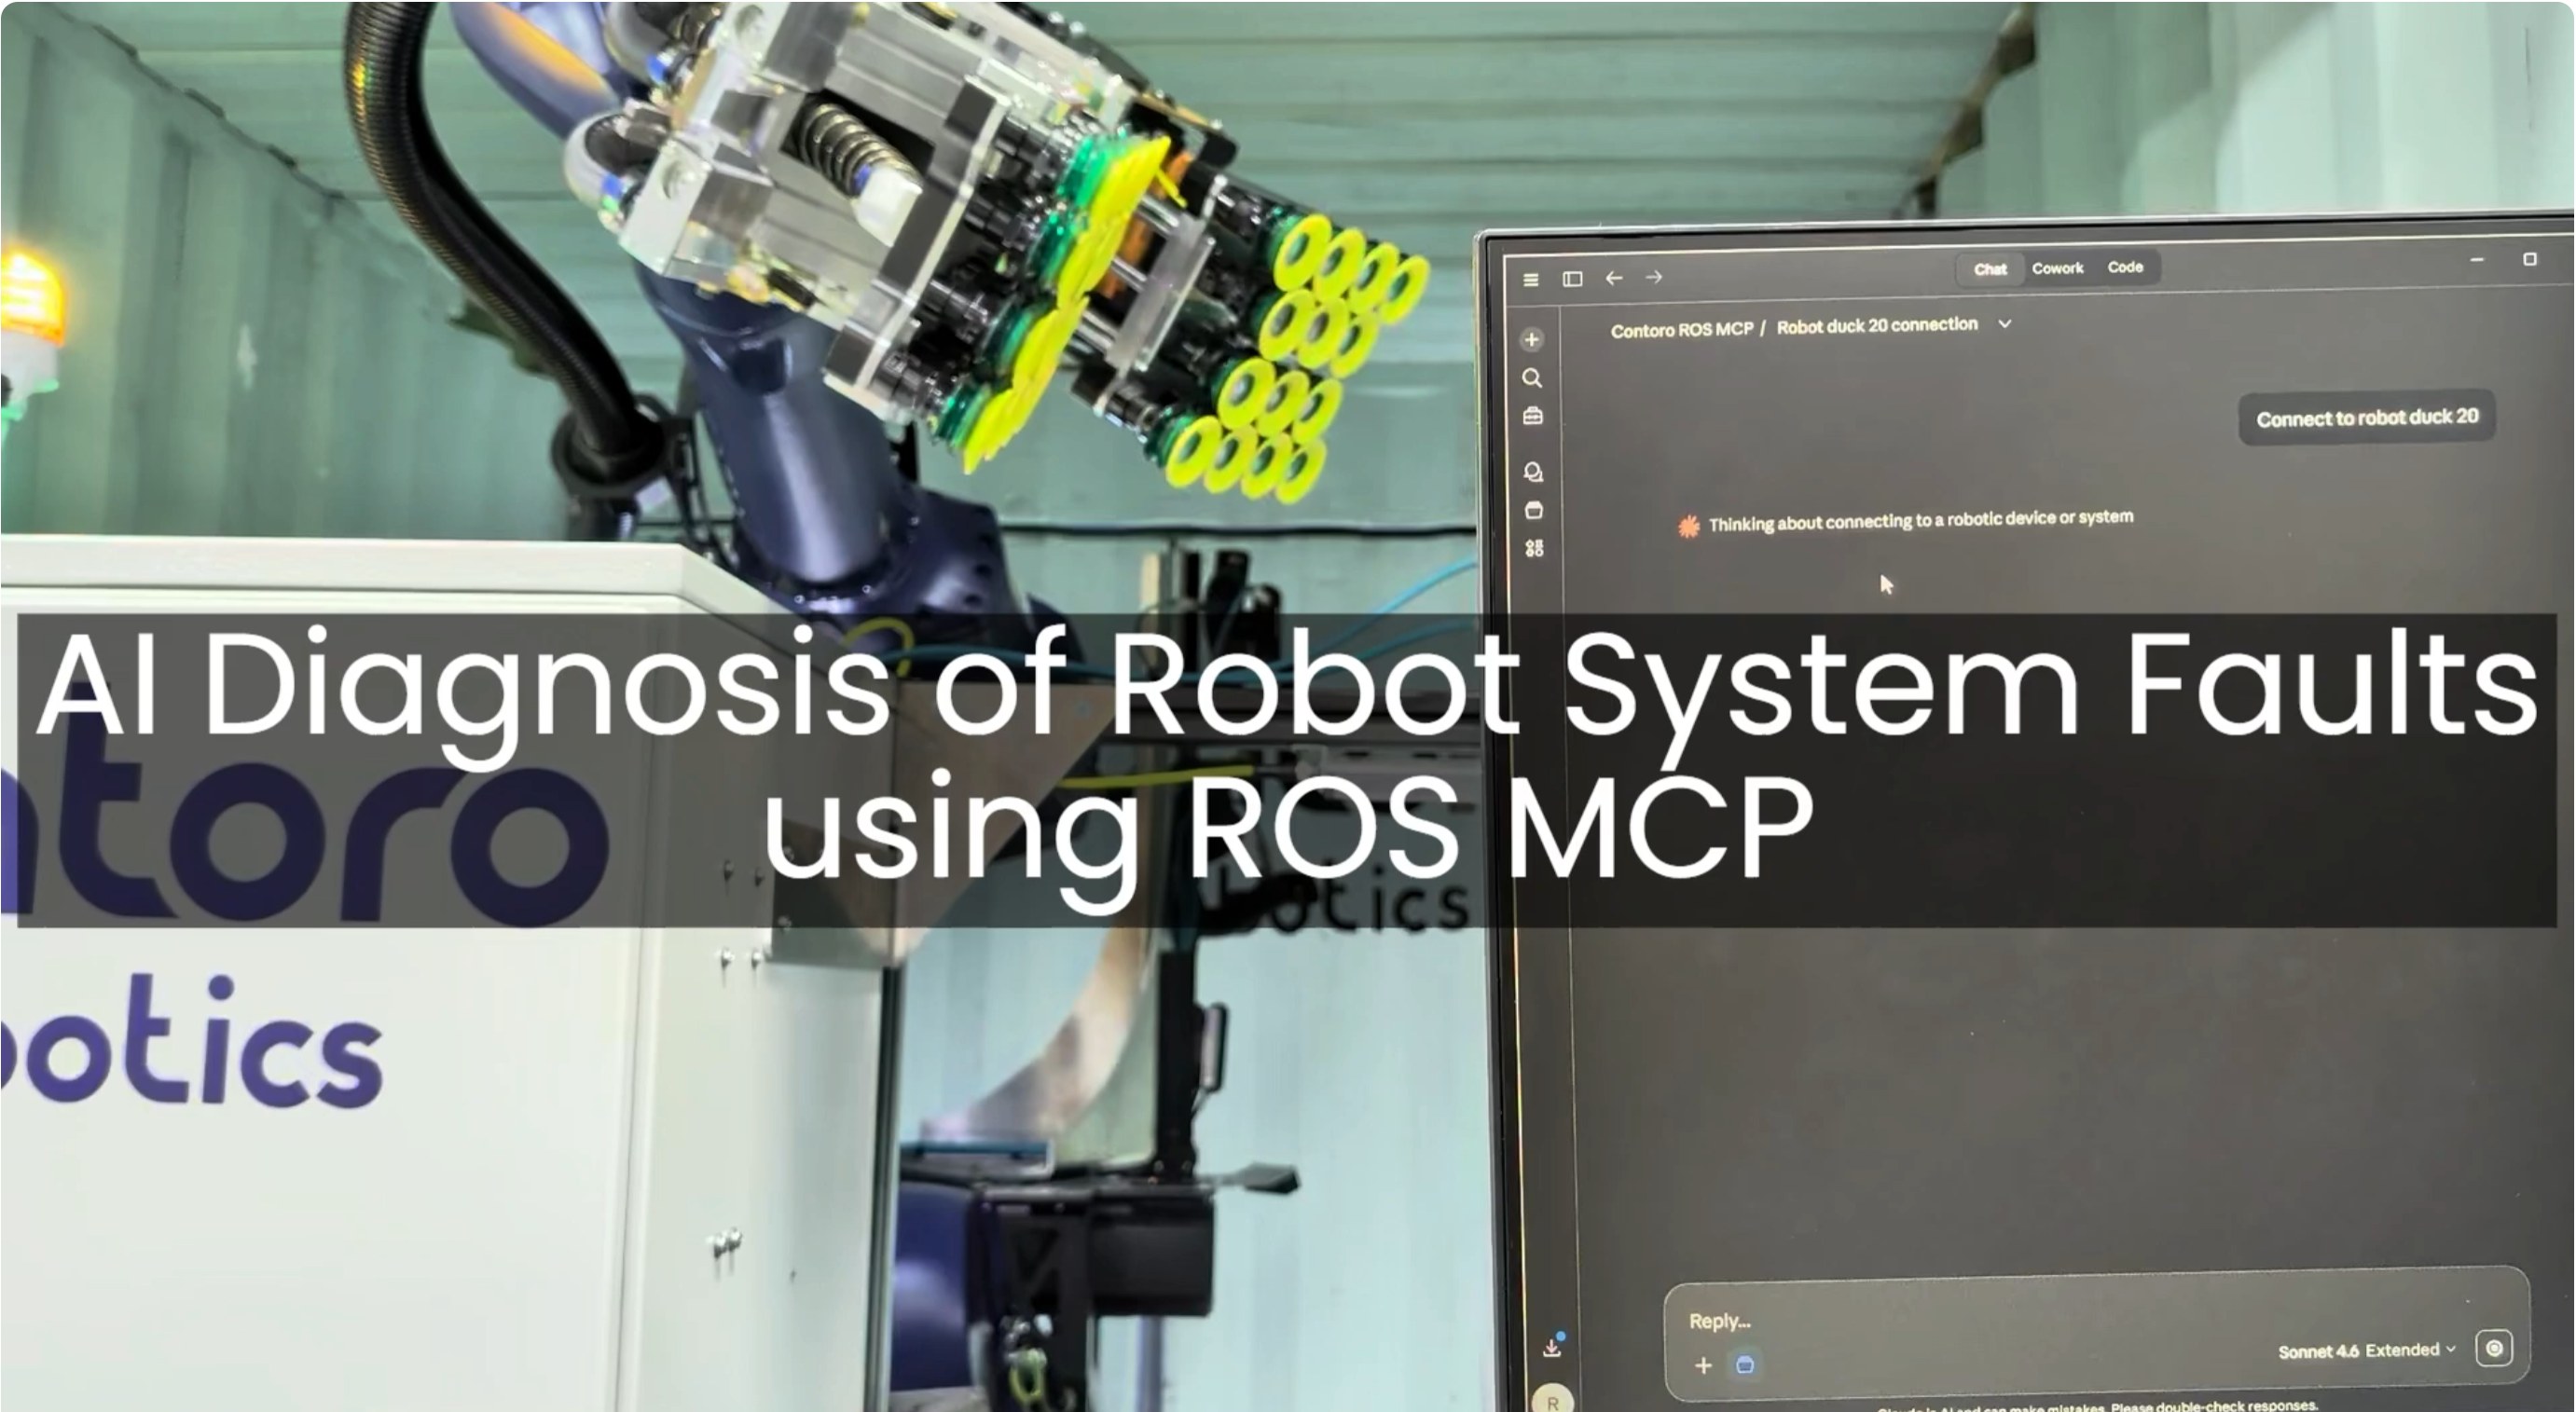
🏭 Пример - Диагностика энд-эффектора промышленного робота ИИ-агентом (Видео) - Сервер MCP связывает Claude с промышленным роботом в производстве, используя только техническую документацию. - Claude самостоятельно обнаруживает пользовательские темы и типы сервисов робота и их синтаксис. - По одному запросу для тестирования захвата, он изучает документы, запускает собственные тесты, обнаруживает аномалию и сообщает о причине проблемы.
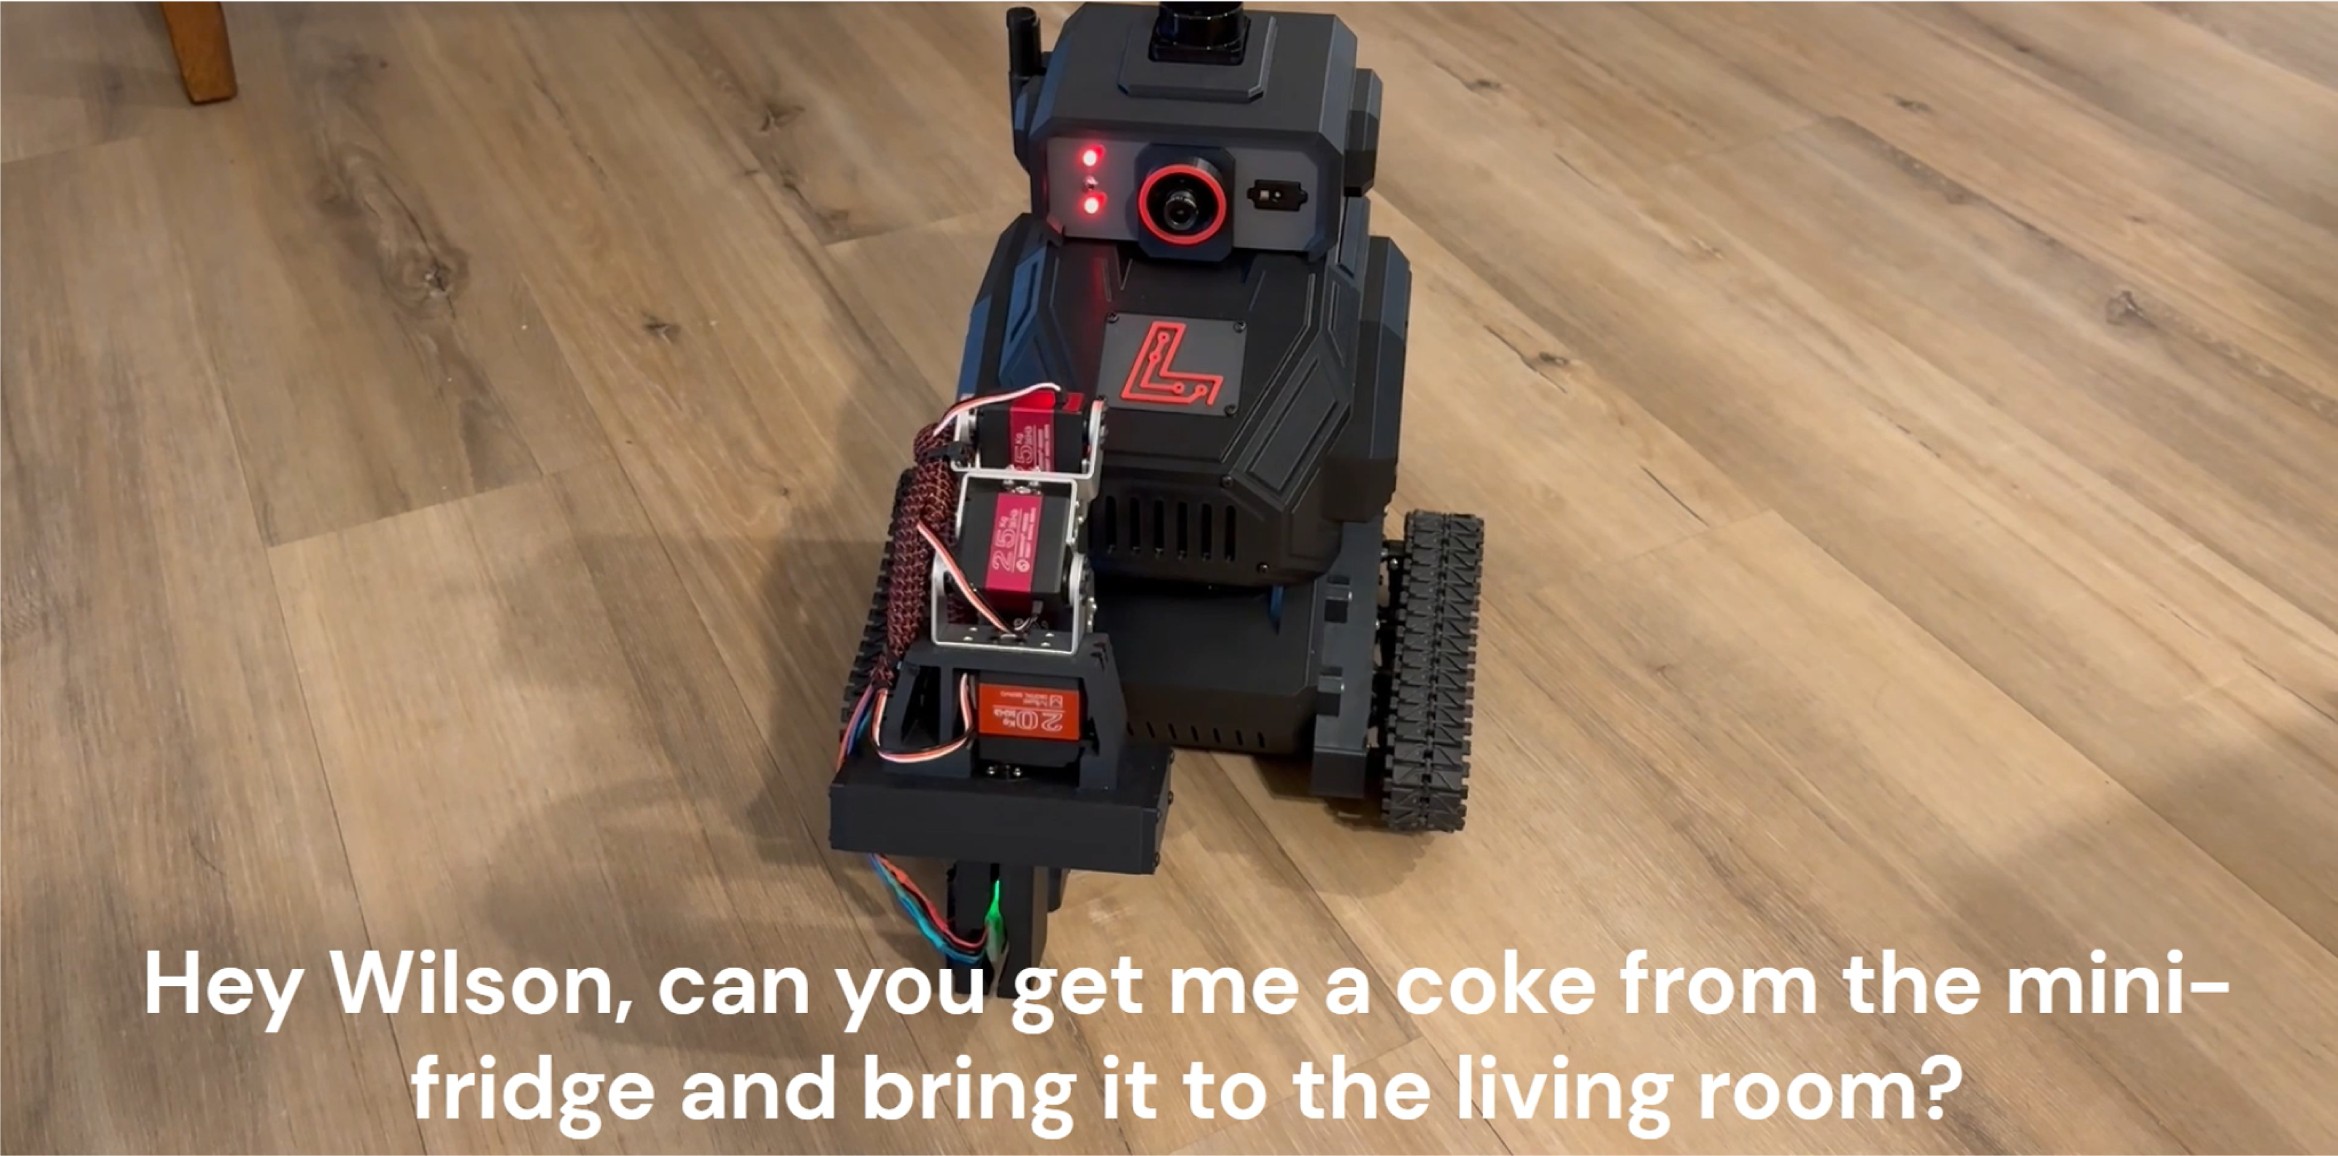
🤖 Пример - Управление "Вилсоном" с помощью естественного языка (видео) По одному запросу — "Возьми бутылку с окна холодильника и подойди в гостиную." — Google Gemini использует сервер MCP для навигации и автономного управления. Построено на ROS 2 с Nav2 (SLAM) для картографирования и навигации, и MoveIt для управления манипулятором.
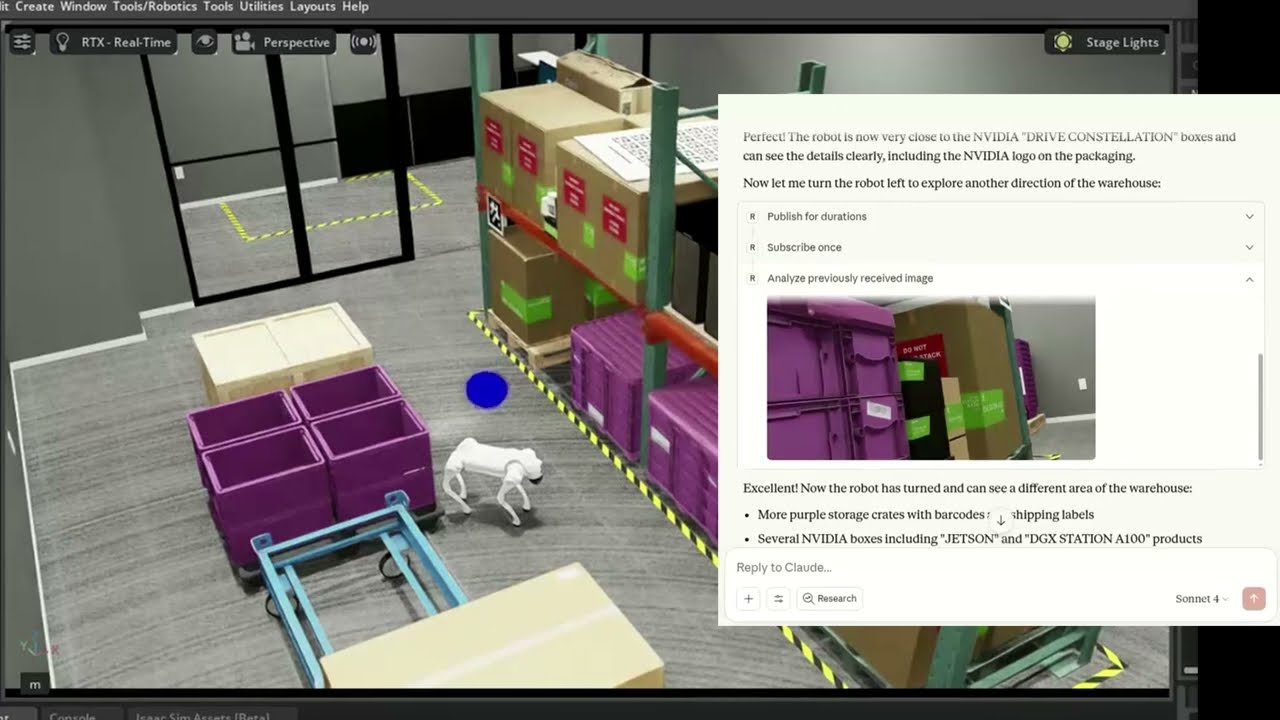
🐕 Пример - Управление Unitree Go2 в NVIDIA Isaac Sim (видео) Сервер MCP связывает Claude с симулированным четвероногим роботом Unitree Go2 в NVIDIA Isaac Sim, интерпретируя команды на естественном языке для навигации и управления роботом.
🛠 Начало работы
Следуйте руководству по установке для начала работы.
ROS-MCP работает с Claude Code, Codex CLI, Gemini CLI, Claude Desktop, ChatGPT, Cursor или любым клиентом, совместимым с MCP.
📚 Дополнительные примеры и учебные пособия
Просмотрите наши примеры, чтобы увидеть сервер в действии. Мы приветствуем pull requests от сообщества с новыми примерами и интеграциями!
🤝 Участие
Нам интересны любые формы участия: - Исправления ошибок и обновления документации - Новые функции (например, поддержка действий, разрешения) - Дополнительные примеры и учебные пособия
Ознакомьтесь с руководством по участию и посмотрите задачи с тегом good first issue, чтобы начать.
📜 Лицензия
Этот проект лицензирован под Apache License 2.0.